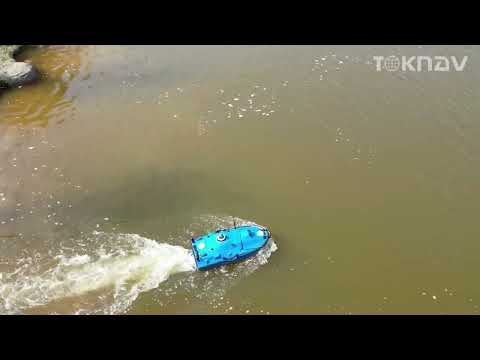
Rivières et réservoirs peu profonds
Planifiez des itinéraires répétés où l'accès, la profondeur et le choix de la charge utile nécessitent un examen spécifique au projet.
Choisissez une langue pour consulter les informations TOKNAV.
TBoat10 et TBoat20 · USV pour levés hydrographiques
Comparez les véhicules de surface sans pilote TOKNAV TBoat10 et TBoat20 pour les levés de rivières, de réservoirs et de ports. Sélectionnez le positionnement RTK et une charge utile sonar compatible, puis demandez une configuration et un devis.
Partagez vos conditions d'eau, la charge utile requise et les résultats de levé attendus pour une recommandation spécifique au projet.

Guide de planification de projet
Un navire de surface sans pilote est plus utile lorsque sa charge utile, son positionnement et son plan de route correspondent à la voie navigable et aux livrables. Commencez par la zone de levé, les conditions de lancement et de récupération, la plage de profondeur attendue, le courant, les obstacles et les données qui doivent être fournies au client.
Pour les travaux bathymétriques, l'échosondeur, la méthode de correction GNSS et le processus de vitesse du son ou de tirant d’eau doivent être planifiés comme un seul flux de travail. Un plan de terrain fiable comprend également l'espacement des lignes, les contrôles de couverture, la communication, les procédures de sécurité et la sauvegarde des données.
Avant la mobilisation
Alignez le flux de travail du navire, de la charge utile et du levé avant que l’équipe n’atteigne l’eau.
Réponses aux questions de planification que les acheteurs techniques résolvent généralement avant de demander une configuration.
Commencez par le navire, la charge utile, le positionnement, le flux de travail de correction, les conditions sur le terrain et le résultat du levé prévu. La configuration finale doit correspondre au site de lancement et au plan opérationnel.
Les observations de profondeur et les enregistrements de position sont utilisés ensemble dans les livrables hydrographiques, de sorte que le flux de travail des capteurs, du positionnement et du contrôle du projet doit être convenu avant le travail sur le terrain.
Vérifiez les conditions de l'eau, l'accès au lancement et à la récupération, la sécurité des itinéraires, le plan de ligne, la disponibilité des corrections, la communication et le processus de contrôle qualité requis.
Commencez par l’environnement aquatique et les livrables. Sélectionnez ensuite la plateforme, la méthode de positionnement et la charge utile du levé autour du projet.
Planifiez des itinéraires répétés où l'accès, la profondeur et le choix de la charge utile nécessitent un examen spécifique au projet.
Combinez opération à distance, planification d’itinéraire et capteurs hydrographiques sélectionnés pour la zone de travail.
Faites correspondre la configuration du navire à l'itinéraire de levé, au capteur et aux résultats du projet requis.
Utilisez une discussion de configuration pour évaluer les exigences en matière de qualité de l’eau, d’analyse latérale ou de charge utile d’inspection.
Les données techniques publiées sont présentées ci-dessous. La compatibilité finale doit être confirmée pour le package de capteurs sélectionné et l'environnement d'exploitation.
| Point de comparaison | TBoat10 | TBoat20 |
|---|---|---|
| Environnement recommandé | Configurations de levés bathymétriques, de surveillance de la qualité de l'eau, d'échantillonnage et de patrouille sonar à balayage latéral | Configurations de relevés bathymétriques, travaux sur la qualité de l'eau, suivi hydrologique et relevés sous-marins |
| Échelle de levé typique | Confirmez en fonction des conditions de l'eau, de la charge utile requise, de l'itinéraire et des livrables. | |
| Taille de la coque | 980 × 520 × 254 mm | 1280 × 580 × 430 mm |
| Poids total | 30 kg | 40 kg |
| Charge utile maximale | 35 kg | 50 kg |
| Durée de fonctionnement publiée | 3 h par batterie réglée à 2 m/s ; 7 heures à 1,5 m/s | 3 h par batterie réglée à 2 m/s ; 7 heures à 1,5 m/s |
| Vitesse maximale | 7 m/s | 6 m/s |
| tirant d’eau | 8,5 cm | 10 cm |
| Sondeur à faisceau unique | Disponible selon le modèle et la configuration sélectionnés. | Disponible selon le modèle et la configuration sélectionnés. |
| Compatibilité multifaisceau | Disponible selon le modèle et la configuration sélectionnés. | Disponible selon le modèle et la configuration sélectionnés. |
| Compatibilité sonar à balayage latéral | Disponible selon le modèle et la configuration sélectionnés. | Disponible selon le modèle et la configuration sélectionnés. |
| Compatibilité ADCP | Disponible selon le modèle et la configuration sélectionnés. | Disponible selon le modèle et la configuration sélectionnés. |
| Compatibilité des charges utiles avec la qualité de l'eau | Disponible selon le modèle et la configuration sélectionnés. | Disponible selon le modèle et la configuration sélectionnés. |
| Options de communication | 4G, 2,4 GHz et radio en option | 4G, 2,4 GHz et radio en option |
| RTK et sources différentielles | Prise en charge publiée du réseau CORS et des sources radio différentielles en option | Prise en charge publiée du réseau CORS et des sources radio différentielles en option |
Faites défiler horizontalement pour voir toutes les colonnes.
Faites glisser pour afficher toutes les colonnes.
Source : fiches techniques publiques des séries TOKNAV TBoat10 et TBoat20. Les paramètres publiés peuvent être mis à jour ; Confirmez la dernière configuration avant l'achat.
Une discussion claire en quatre étapes permet de définir la bonne configuration du système avant que le navire n'entre dans l'eau.
Partager le plan d’eau, les conditions d’exploitation et les livrables attendus.
Confirmez la plateforme, la source de correction et le flux de travail du capteur sélectionné.
Utilisez l'itinéraire du projet et le flux de travail de contrôle des navires pour mener à bien la mission.
Confirmez les résultats du levé requis et le flux de travail de traitement avec l’équipe technique.
Chaque projet peut combiner une plate-forme USV avec des composants de positionnement, de capteur et de fonctionnement sélectionnés.
Les composants disponibles et l'étendue de la livraison dépendent du modèle sélectionné, des capteurs et de la configuration du projet.
Consultez les fiches techniques des produits et la vidéo de fonctionnement du TBoat10 sélectionnée avant de discuter de la configuration d'un projet. Cette page ne présente pas de cas clients non vérifiés ni de résultats de performances.
Concentrez-vous sur l'architecture du produit documentée et sur une discussion de configuration adaptée au flux de travail sélectionné.
Les documents TBoat publiés identifient la plate-forme comme étant conçue et développée indépendamment par TOKNAV.
Les documents publiés décrivent le positionnement de haute précision, la planification d'itinéraires, la télémétrie et certaines charges utiles hydrographiques.
Partagez l'environnement aquatique, la charge utile préférée et les sorties requises afin que l'équipe technique puisse confirmer la configuration appropriée.
Les réponses ci-dessous reflètent la documentation produit publiée. Demandez à l'équipe technique TOKNAV de confirmer une charge utile ou un flux de travail de projet spécifique.
TBoat10 a un tirant d'eau de 8,5 cm et TBoat20 a un tirant d'eau de 10 cm dans les fiches techniques publiées. Le modèle approprié dépend également de la charge utile, de l'itinéraire, du courant, de la profondeur et des livrables du projet. Contactez TOKNAV pour confirmer la configuration de votre projet.
Les documents TBoat publiés décrivent la compatibilité des échosondeurs pour le TBoat10 et l'utilisation des échosondeurs multifaisceaux pour le TBoat20. Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité de votre charge utile et de votre flux de travail sélectionnés.
Les fiches techniques publiées répertorient les sources différentielles CORS radio et réseau en option. Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité avec votre base RTK, CORS ou NTRIP sélectionné.
Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité de votre charge utile et de votre flux de travail sélectionnés.
Les documents TBoat20 publiés répertorient l'échosondeur multifaisceau et l'ADCP parmi les équipements possibles. Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité de votre charge utile et de votre flux de travail sélectionnés.
Partagez votre pays ou région, le type de projet, le plan d'eau, la profondeur approximative, la zone d'étude ou la longueur de l'itinéraire, la charge utile préférée et le calendrier afin que TOKNAV puisse évaluer la configuration.
Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité de votre charge utile et de votre flux de travail sélectionnés.
L'étendue de la livraison dépend du modèle sélectionné, de la charge utile du capteur et de la configuration du projet. Veuillez contacter l'équipe technique TOKNAV pour confirmer la compatibilité de votre charge utile et de votre flux de travail sélectionnés.
REGARDEZ L'ÉQUIPEMENT · EXPLOREZ LES RÉSULTATS
Explorez les démonstrations sur le terrain à faisceau unique, les didacticiels d'installation et les exemples de résultats, puis décrivez votre projet dans le formulaire ci-dessous.
 ▶ 1:30
TBoat10-A · Flux de travail sur le terrain
Regardez la configuration du projet TBoat10-A, la planification d'itinéraire, les opérations de levé autonomes et le flux de travail de traitement des données lors d'une démonstration sur le terrain TOKNAV.
Regardez la vidéo et lisez les étapes →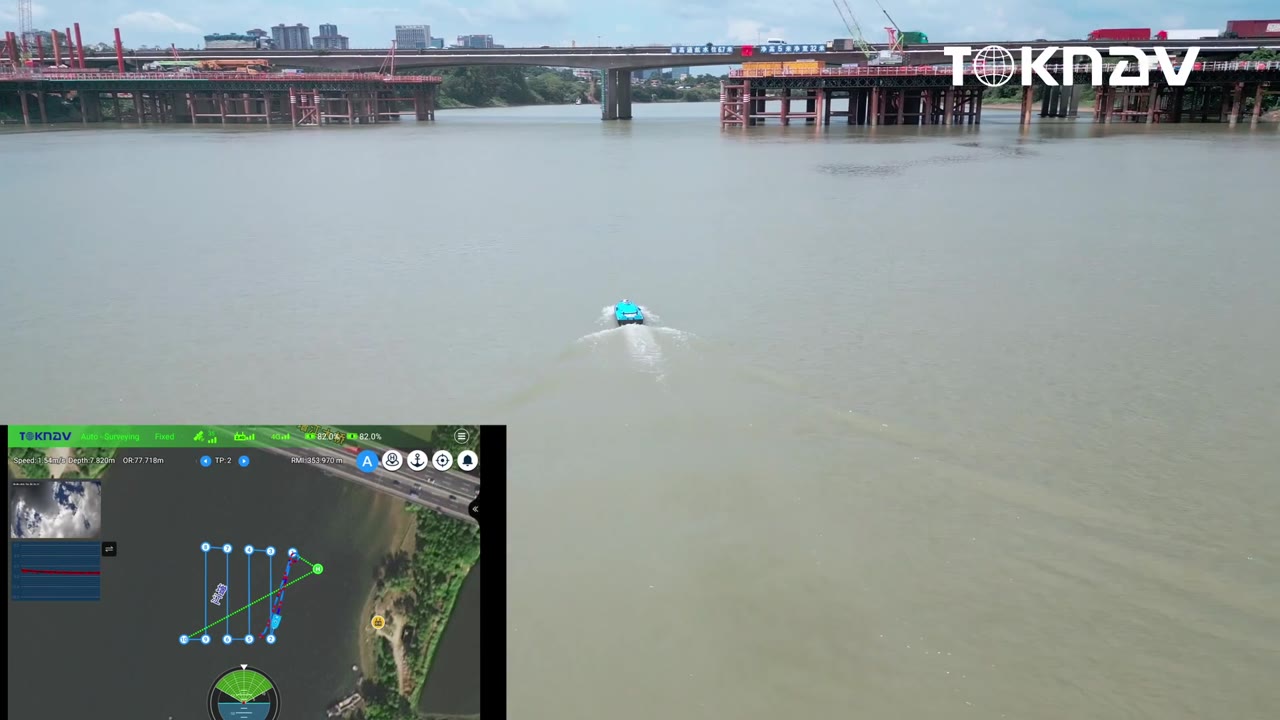 ▶ 2:20
TBoat20-A · Flux de travail sur le terrain
Découvrez le démarrage du TBoat20-A, les paramètres du projet, la connexion CORS, la planification des lignes de levé, le fonctionnement sur l'eau et l'exportation des données dans une vidéo pratique.
Regardez la vidéo et lisez les étapes →Partagez quelques détails du projet et l'équipe TOKNAV recommandera un USV, une méthode de positionnement et une configuration de charge utile appropriés.
Pour une configuration utile, incluez la profondeur minimale et maximale, les conditions de l'eau, la couverture ou la zone de levé et la sortie des données requise. Vous pouvez laisser le choix du sonar ouvert si vous avez besoin de conseils de sélection.
Vos informations sont utilisées uniquement pour répondre à cette consultation de projet. Les champs marqués comme obligatoires sont nécessaires pour évaluer la demande.
PHOTOS DE TERRAIN CLIENT
Les photos partagées par les clients montrent le déballage et la préparation au bord de l’eau. Passez en revue la manipulation et la configuration ainsi que les documents techniques lors de la planification de votre propre équipement.
Voir les photos du terrain client →