Levés en eaux peu profondes : préparation
Un levé en eaux peu profondes n’est réalisable que si le navire, les capteurs installés et la méthode d’acquisition fonctionnent de manière fiable dans les mêmes conditions opérationnelles. Un faible tirant d’eau publié ne suffit pas à déterminer la profondeur minimale mesurable.
REGARDEZ L'ÉQUIPEMENT · EXPLOREZ LES RÉSULTATS
Découvrez comment un levé planifié devient une mission sur l’eau
Ces démonstrations TBoat10-A et TBoat20-A montrent la configuration des tâches, les lignes de levé, la surveillance et le traitement. Appliquez les vérifications de l’enveloppe opérationnelle décrites dans ce guide à votre propre voie navigable.
 ▶ 1:30
TBoat10-A · Flux de travail sur le terrain
TBoat10-A Levé à faisceau unique : planification d'itinéraire et exportation de données
Regardez la configuration du projet TBoat10-A, la planification d'itinéraire, les opérations de levé autonomes et le flux de travail de traitement des données lors d'une démonstration sur le terrain TOKNAV.
Regardez la vidéo et lisez les étapes →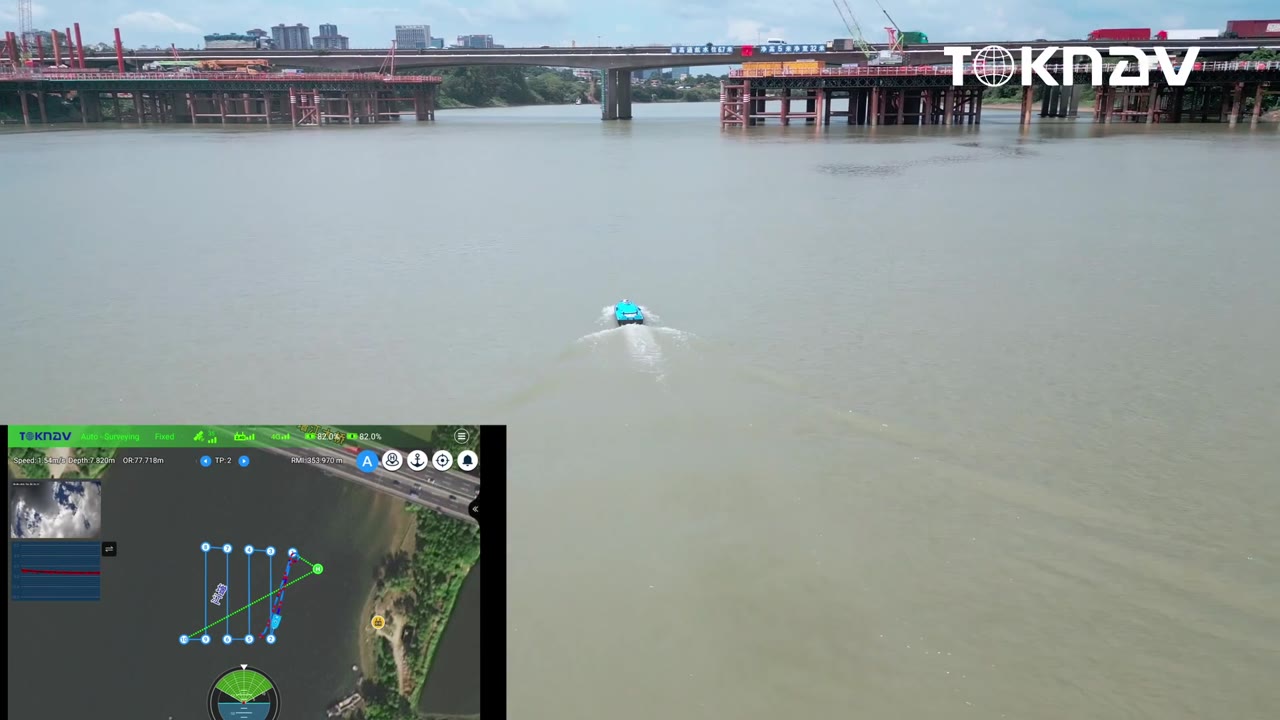 ▶ 2:20
TBoat20-A · Flux de travail sur le terrain
TBoat20-A Levé à faisceau unique : CORS, lignes de levé et exportation
Découvrez le démarrage du TBoat20-A, les paramètres du projet, la connexion CORS, la planification des lignes de levé, le fonctionnement sur l'eau et l'exportation des données dans une vidéo pratique.
Regardez la vidéo et lisez les étapes →Explorez tous les tutoriels hydrographiquesVoir des exemples de terrain et de sonarVérifiez le package de charge utileDemander une configuration de levéComparez les méthodes de levéExplorer des exemples de donnéesCe guide soutient la planification des rivières, des lacs et des réservoirs. Utilisez le guide sur l'équipement hydrographique et la qualité des données pour sélectionner le flux de travail de levé plus large.
1. Définir le livrable et la zone de travail
Cartographiez la limite, les points de lancement et de récupération, la plage de profondeur prévue, le courant, la végétation, les débris flottants et les obstacles. Établir la couverture et le rendement requis : coupes linéaires, surface bathymétrique ou étude de caractéristiques particulières. Documenter les critères d'acceptation applicables et la méthode de traitement des zones non arpentables.
Vérifiez les conditions pour la période de travail prévue. Un itinéraire accessible à un niveau d’eau peut devenir inapproprié à mesure que les niveaux changent. Maintenir l’itinéraire de lancement et de récupération dans les limites de l’enveloppe évaluée.
2. Distinguer quatre limites liées à la profondeur
| Limite | Que mettre en place |
|---|---|
| Tirant d'eau du navire chargé | Immersion avec les batteries réelles, la charge utile du capteur et le trim de fonctionnement |
| Composant installé le plus bas | La position du transducteur, du support, de la propulsion ou de tout autre équipement sous la surface |
| Plage minimale utilisable du capteur | La plage acoustique documentée et le suivi du fond testé pour le sondeur installé |
| Marge de sécurité sous les équipements | La tolérance du projet pour la variabilité du fond, les mouvements, les débris et les changements de niveau d'eau |
Faites défiler horizontalement pour voir toutes les colonnes.
Utilisez une référence commune. Pour un sondeur orienté vers le bas, l’immersion nominale du transducteur ajoutée à la portée acoustique minimale ne donne qu’une limite préliminaire, pas une profondeur d’exploitation validée. Tenez également compte du composant le plus bas, de la marge de sécurité nécessaire et de la qualité des données démontrée.
3. Sélectionnez le sonar pour les exigences de couverture
Un échosondeur monofaisceau mesure les profondeurs le long des lignes parcourues. Si les espaces entre lignes sont acceptables, définissez leur espacement et les lignes de contrôle selon le livrable. Des lignes échantillonnées ne démontrent pas une couverture complète du fond.
Le multifaisceau couvre une fauchée, mais une faible profondeur peut réduire la largeur de fauchée utilisable et augmenter le nombre de lignes nécessaires. Basez le chevauchement et l’espacement des lignes sur la couverture validée sur le site plutôt que sur un angle maximum annoncé. Budget pour les exigences de mouvement, de cap, de vitesse du son et d’alignement.
Comparez les options dans le guide de sélection monofaisceau et multifaisceau. La capacité de charge utile d'un bateau ne prouve pas à elle seule qu'un sonar particulier est intégré.
4. Préparez la configuration USV chargée
- Confirmez la masse de la charge utile, la rigidité du montage, l’équilibre et l’immersion adéquate du capteur.
- Mesurez les décalages du GNSS, du capteur de mouvement et du sonar selon la convention de coordonnées convenue.
- Vérifier le timing et les interfaces de données ; enregistrer les versions de configuration.
- Testez l'itinéraire de correction GNSS le long de la zone de travail prévue, y compris à proximité des berges et des structures.
- Confirmez les communications, le contrôle de l'opérateur, les modalités de récupération et la réponse configurée en cas de perte de liaison.
- Planifiez la puissance en fonction de la charge utile réelle et de la demande de propulsion avec une réserve de récupération.
La comparaison TBoat10/TBoat20 aide à préparer les questions sur la plateforme. Faites confirmer la configuration complète proposée.
5. Exécutez une ligne pilote représentative
- Sélectionnez une zone de test contrôlée représentative de la profondeur de travail et des conditions du fond.
- Vérifiez le positionnement et les vérifications applicables du tirant d'eau, de la vitesse du son et de la référence de profondeur.
- Acquérir une ligne courte à une vitesse de fonctionnement prudente, en enregistrant les données brutes du sonar et de la navigation.
- Inspectez le suivi du fond, l'alignement temporel, les bulles, les retours de végétation et les interruptions GNSS.
- Répétez ou franchissez la ligne en utilisant la procédure de vérification du projet.
- Confirmez que le logiciel de réception peut reproduire la réduction de profondeur et les exportations.
Approuvez l’enveloppe opérationnelle seulement après avoir examiné les résultats des tests. Si l'augmentation de la vitesse dégrade le suivi du fond ou produit de l'aération, réduisez la vitesse et étudiez les conditions de montage ou d'écoulement avant de reprendre la production.
6. Surveiller la qualité et enregistrer les exceptions
Suivez la couverture, la qualité des corrections, l’état des capteurs et les changements de niveau d’eau tout au long de la mission. Marquez les heures et les emplacements des données suspectes. Arrêtez-vous et examinez lorsque le système quitte son enveloppe opérationnelle démontrée, que le suivi du fond devient peu fiable ou que les conditions de récupération se détériorent.
Ne pas classer les cimes de végétation ou les retours suspendus comme lit sans une méthode d'interprétation appropriée. Enregistrez les marges peu profondes inaccessibles comme exclusions ; sélectionner une méthode de levé complémentaire validée séparément si le contrat requiert ces zones.
7. Remettez un résultat traçable
Conservez les fichiers bruts du sonar et de navigation, la configuration chargée, la géométrie du capteur, les entrées de référence de profondeur, les résultats des lignes de test et un tracé de couverture. Enregistrez les indicateurs de qualité, les observations rejetées et les lignes réacquises. Distinguer les sondages mesurés de l’interpolation et signaler les lacunes restantes.
Consultez la liste de contrôle de référence de qualité hydrographique avant d'accepter l'ensemble de données.
Questions fréquemment posées
Un USV à faible tirant d’eau peut-il mesurer dans une profondeur égale à son tirant d’eau ?
Non. Le tirant d’eau n’inclut ni la portée acoustique utilisable ni la marge de sécurité opérationnelle. Évaluez l’installation chargée et démontrez la fiabilité des mesures à la profondeur prévue.
Le faisceau unique est-il toujours meilleur en eau peu profonde ?
Non. Les spécifications de couverture, la plage de profondeur, les conditions du fond et les performances démontrées du capteur déterminent la méthode. Les exigences en matière de coût et de traitement font partie de cette décision.
Vérifiez votre configuration en eau peu profonde
Envoyez la profondeur minimale, la variation du niveau d'eau, les conditions du fond, l'accès au lancement, la couverture requise et la charge utile prévue.