Levantamientos en aguas poco profundas: planificación
Un levantamiento en aguas poco profundas solo es viable cuando la embarcación, los sensores instalados y el método de adquisición funcionan de forma fiable dentro de las mismas condiciones operativas. Un valor reducido de calado publicado no determina por sí solo la profundidad mínima a la que se puede medir.
MIRA EL EQUIPO · EXPLORA LOS RESULTADOS
Observe cómo la levantamiento planificada se convierte en una misión en el agua.
Estas demostraciones de TBoat10-A y TBoat20-A muestran la configuración de tareas, líneas de levantamiento, monitoreo y procesamiento. Aplique las comprobaciones del marco operativo de esta guía a su propia vía fluvial.
 ▶ 1:30
TBoat10-A · Flujo de trabajo de campo
TBoat10-A Levantamiento de haz único: planificación de rutas y exportación de datos
Vea la configuración del proyecto TBoat10-A, la planificación de rutas, la operación de levantamiento autónomo y el flujo de trabajo de procesamiento de datos en una demostración de campo de TOKNAV.
Mira el vídeo y lee los pasos →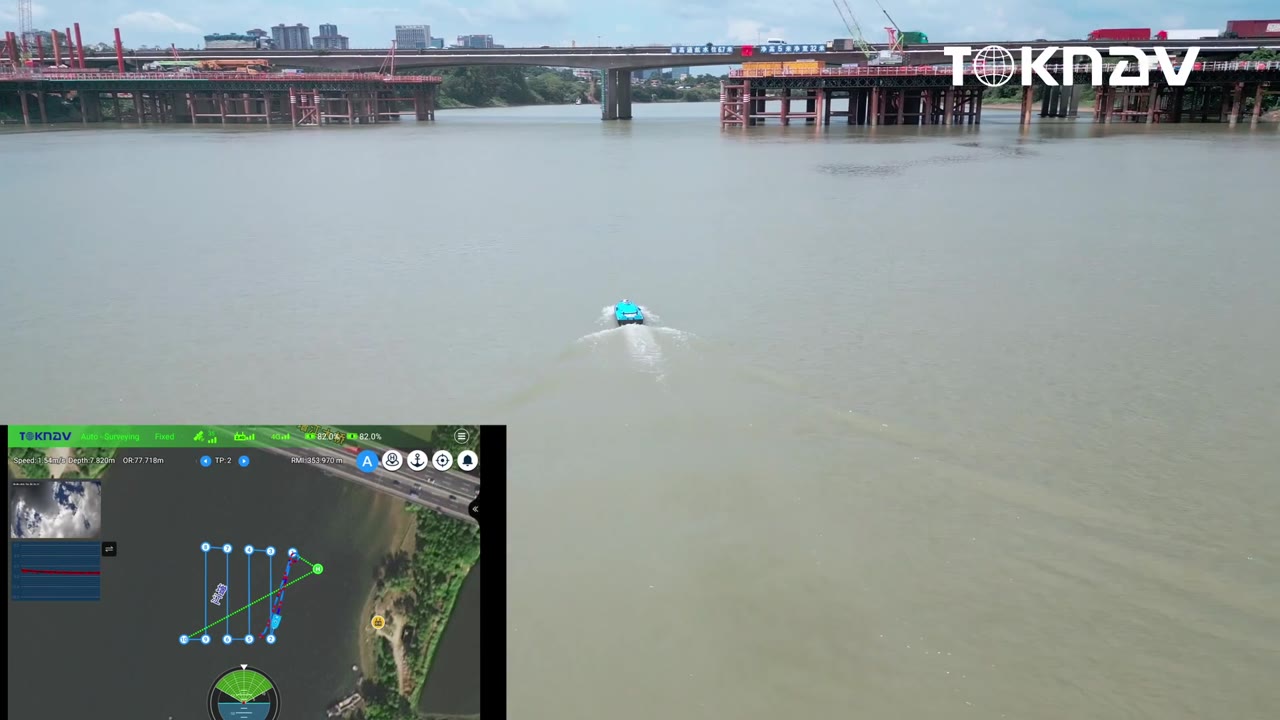 ▶ 2:20
TBoat20-A · Flujo de trabajo de campo
TBoat20-A Levantamiento de haz único: CORS, líneas de levantamiento y exportación
Vea el inicio de TBoat20-A, la configuración del proyecto, la conexión CORS, la planificación de la línea topográfica, el funcionamiento en el agua y la exportación de datos en un vídeo práctico.
Mira el vídeo y lee los pasos →Explora todos los tutoriales hidrográficosVer ejemplos de terreno y sondaVerifique el paquete de carga útilSolicitar una configuración de levantamientoComparar métodos de levantamientoExplorar ejemplos de datosEsta guía ayuda a planificar trabajos en ríos, lagos y embalses. Consulte la guía de equipos hidrográficos y calidad de datos para definir el conjunto del proceso de levantamiento.
1. Defina el resultado requerido y el área operativa.
Mapee los límites, los puntos de lanzamiento y recuperación, el rango de profundidad esperado, la corriente, la vegetación, los escombros flotantes y las obstrucciones. Establezca la cobertura y el resultado requerido: secciones basadas en líneas, una superficie batimétrica o investigación de características particulares. Documente los criterios de aceptación aplicables y el método para manejar áreas no explorables.
Consultar condiciones para el periodo de trabajo previsto. Una ruta que es accesible en un nivel de agua puede volverse inadecuada a medida que cambian los niveles. Mantener la ruta de lanzamiento y recuperación dentro de la envolvente evaluada.
2. Distinguir cuatro límites relacionados con la profundidad.
| Límite | Qué debe determinarse |
|---|---|
| Calado del buque cargado | Inmersión con las baterías reales, la carga útil del sensor y el ajuste operativo |
| Componente instalado más bajo | La posición del transductor, montaje, propulsión u otro equipo debajo de la superficie. |
| Rango mínimo utilizable del sensor | Rango acústico documentado y seguimiento del fondo verificado para la ecosonda instalada. |
| Margen de seguridad bajo el equipo | Margen previsto para las variaciones del fondo, el movimiento, los residuos y los cambios del nivel del agua. |
Deslice para ver todas las columnas.
Utilice una referencia común para estas medidas. En una ecosonda orientada hacia abajo, la inmersión nominal del transductor más el rango acústico mínimo solo permite una evaluación preliminar; no establece una profundidad operativa aprobada. También deben considerarse el componente más bajo, el margen de seguridad necesario y la calidad de datos demostrada.
3. Seleccione la sonda según el requisito de cobertura.
Una ecosonda monohaz mide profundidades a lo largo de las líneas recorridas. Si se permiten espacios sin medir entre líneas, defina su separación y las líneas de comprobación según el resultado exigido. Las líneas de muestreo no demuestran una cobertura completa del fondo.
El multihaz cubre una franja, pero las aguas poco profundas pueden reducir su anchura útil y aumentar el número de líneas necesarias. Defina el solape y la separación según la cobertura validada en campo, no según el ángulo máximo anunciado. Incluya los requisitos de movimiento, rumbo, velocidad del sonido y alineación.
Compare las opciones en la guía de selección de haz único y multihaz. La capacidad de carga útil de un barco por sí sola no prueba que un sonar en particular esté integrado.
4. Prepare la configuración USV cargada.
- Confirme la masa de la carga útil, la rigidez del montaje, el equilibrio y la inmersión adecuada del sensor.
- Mida las compensaciones de GNSS, sensores de movimiento y sonar en la convención de coordenadas acordada.
- Verificar las interfaces de sincronización y datos; registrar versiones de configuración.
- Pruebe la ruta de corrección GNSS a lo largo del área de trabajo planificada, incluso cerca de bancos y estructuras.
- Confirme las comunicaciones, el control del operador, los arreglos de recuperación y la respuesta configurada ante un enlace perdido.
- Planifique la potencia para la carga útil real y la demanda de propulsión con una reserva de recuperación.
La comparación TBoat10/TBoat20 ayuda a organizar las preguntas de la plataforma. Solicite confirmación del paquete completo propuesto.
5. Ejecutar una línea piloto representativa
- Seleccione un área de prueba controlada representativa de la profundidad de trabajo y las condiciones del fondo.
- Verifique el posicionamiento y las comprobaciones aplicables de calado, velocidad del sonido y referencia de profundidad.
- Adquiera una línea corta a una velocidad operativa conservadora, registrando datos sin procesar de navegación y sonda.
- Inspeccione el seguimiento del fondo, la alineación temporal, las burbujas, el retorno de la vegetación y las interrupciones del GNSS.
- Repita o cruce la línea utilizando el procedimiento de verificación del proyecto.
- Confirme que el software receptor pueda reproducir la reducción de profundidad y las exportaciones.
Apruebe el marco operativo solo después de revisar los resultados de la prueba. Si aumentar la velocidad degrada la trayectoria del fondo o produce aireación, reduzca la velocidad e investigue las condiciones de montaje o flujo antes de reanudar la producción.
6. Supervisar la calidad y registrar las excepciones.
Realice un seguimiento de la cobertura, la calidad de la corrección, el estado de los sensores y los cambios en el nivel del agua durante toda la misión. Marque las horas y ubicaciones de los datos sospechosos. Deténgase y revise cuando el sistema abandone su entorno operativo demostrado, el seguimiento del fondo se vuelva poco confiable o las condiciones de recuperación se deterioren.
No clasifique las copas de vegetación o los retornos suspendidos como lecho sin un método de interpretación adecuado. Registrar márgenes poco profundos e inaccesibles como exclusiones; seleccionar un método de levantamiento complementario validado por separado si el contrato requiere esas áreas.
7. Entregar un resultado rastreable
Conserve los archivos de navegación y sonda sin procesar, la configuración cargada, la geometría del sensor, las entradas de referencia de profundidad, los resultados de la línea de prueba y un gráfico de cobertura. Registrar banderas de calidad, observaciones rechazadas y líneas readquiridas. Distinguir los sondeos medidos de la interpolación e informar las brechas restantes.
Revise la lista de verificación de control de calidad hidrográfica antes de aceptar el conjunto de datos.
Preguntas frecuentes
¿Puede un USV de poco calado medir en agua cuya profundidad sea igual a su calado?
No. El calado no incluye el rango acústico útil ni el margen de seguridad operativo. Evalúe la instalación con su carga real y demuestre que mide de forma fiable a la profundidad prevista.
¿Siempre es mejor el haz único en aguas poco profundas?
No. La especificación de cobertura, el rango de profundidad, las condiciones del fondo y el rendimiento demostrado del sensor deciden el método. Los requisitos de costos y procesamiento son parte de esa decisión.
Verifique su configuración de aguas poco profundas
Envíe la profundidad mínima, la variación del nivel del agua, las condiciones del fondo, el acceso al lanzamiento, la cobertura requerida y la carga útil prevista.